电动汽车车队规模与充电基础设施协同规划:
数理建模、渐近尺度律与负载均衡策略
Electric Vehicle Fleet and Charging Infrastructure Planning
【作者信息】Sushil Mahavir Varma (Georgia Institute of Technology), Francisco Castro (University of California, Los Angeles), Siva Theja Maguluri (Georgia Institute of Technology) 【发表期刊】Management Science, Vol. 72, No. 8, August 2026, pp. 7193–7210. DOI: https://doi.org/10.1287/mnsc.2024.08524 【JEL 分类号】R41 (Transportation: Demand, Supply, Congestion, Safety, Infrastructure), L91 (Transportation: General), C61 (Optimization Techniques; Dynamic Analysis), M11 (Production Management; Operations Management), Q55 (Environmental Economics: Technological Innovation) 【研究关键词】Electric Vehicles; Capacity Planning; Spatial Operations; Asymptotic Analysis; Power-of-d Dispatch; Load Balancing; Steady-state Dynamical Systems |
|---|
一、 全文主旨与核心贡献概览
在全球碳减排政策(如美国《通胀削减法案》及加州关于 2035 年禁售燃油车的行政令)与自主无人驾驶(Autonomous Vehicles, 如 Waymo One、Cruise)快速普及的背景下,网约出行与共享出行平台正经历全面电动化转型。然而,全电动车队(All-EV Fleet)在实际运营中面临着相较于传统燃油车(Non-EV)更为复杂的双重物理约束:一方面,电动车充电耗时显著长于燃油车加油时间,且面临空间中充电基础设施分布稀缺的瓶颈;另一方面,车辆的电池荷电状态(State of Charge, SoC)处于高度动态演化中,过低的电量会导致车辆无法履约并引发空间停滞。如何在空间服务网络中,以最低的重资产投资(最小化车队规模 和充电桩规模 )实现给定的系统服务水平 ,并设计最优的派单与充电调度机制,是现代运营管理学(Operations Management)与运筹优化领域极具挑战的前沿课题。
本文由 Sushil Mahavir Varma、Francisco Castro 与 Siva Theja Maguluri 合作撰写,发表于运营管理顶刊 Management Science(2026 年第 72 卷第 8 期)。本文建立了空间排队网络与连续电量动力学相结合的渐近分析框架,全面揭示了电动车队与充电设施之间的基本替代权衡(Trade-off),并提出了突破传统瓶颈的派单控制算法。
1.1 论文的核心理论与应用贡献
1. 首创车桩协同容量规划的渐近尺度律(Asymptotic Scaling Laws):论文首次推导出了满足长期服务水平 的车队规模与充电桩数量的策略无关通用下界与近紧致上界。在常数到达率 的基准场景中,车队规模与充电桩规模分别满足 与 ,其中 为系统设计参数, 为充放电速率比, 为平均行程时长。
2. 发现 EV 系统独特的“二阶容量红利”与空间动力学机制:在传统 Non-EV 空间匹配系统中(如 Besbes et al. 2022),为对冲接驾时间空间摩擦,车队需要 的额外容量。而在 EV 系统中,一阶项因充电需求而增加至 ;但这一刚性增量带来了意外的系统红利——处于充电状态的 辆车在电量充足时可动态解耦并参与接驾,大幅提升了可用车辆的空间密度,使得二阶额外车队规模可降低至 (当 时达到 ),打破了传统系统的容量缩放极限!
3. 提出兼顾时空距离与电量均衡的 Power-of- 调度策略(Pod):针对 EV 运营中“接驾距离最近”与“车队电量均衡”的内生冲突,论文创新性地构建了 Power-of- 派单机制(在距离顾客最近的 辆车中选择 SoC 最高者)。该策略将计算机排队系统中的多选择负载均衡理论(Power-of- Choices)成功拓展至空间连续状态场景,通过最优参数调优 实现了下界的近紧致可达。
4. 建立时变峰谷需求下的跨界演化定理(Transition between EV and Non-EV):论文进一步将分析拓展至日间波峰-波谷时变需求环境。证明了在低、中需求振幅下,系统必须维持全天候充电缓冲,保留 EV 尺度律特征;而在高需求振幅且具备大电池容量与充足充电桩时,车队行为在峰期可逼近 Non-EV 模式,但仍需在谷期借助自适应 Pod 策略实现车队电量再均衡以支持峰期高负荷运转。
5. 基于芝加哥真实千万级网约车大数据的全景实证与策略赋能:利用芝加哥真实行程数据对理论进行了全方位检验。研究证明,在自适应 Pod 策略下,短续航、低成本车队(如 Nissan Leaf 结合 Level 2 交流充电桩)的运营履约性能完全可以比肩高成本长续航车队(如 Tesla/Mustang 结合 DC 直流快充),为城市交通脱碳与共享出行平台重资产投资提供了极具实践价值的技术蓝图。
二、 系统架构与数理模型建立全过程
为了深入刻画中心化管理(Centrally Managed)的电动汽车出行服务系统,本文建立了一套融合空间几何、排队损失机制与电池电量连续演化的综合数理模型。
2.1 空间环境、需求流与损失系统假设
考虑一个连续运营的二维有界地理区域 。顾客出行请求按外生泊松到达流产生,到达率为 。每笔订单的起点(Origin)与终点(Destination)在空间区域内独立同分布且服从均匀分布。系统设定为损失系统(Loss System):当顾客到达时,若系统无法立即为其匹配可用车辆,则该顾客立即流失,不发生排队等待。
2.2 物理参数体系与车辆五态守恒方程
系统由平台集中管控的 辆同质电动汽车组成。关键技术与物理参数定义如下:
| 参数符号 | 物理含义与单位 | 数学属性与运营设定 |
|---|---|---|
| 顾客外部到达率 (arrivals/min) | 系统外生负荷,随规模放大进行渐近极限分析 | |
| 平台管控的纯电动汽车总车队规模 (Vehicles) | 核心决策变量,需最小化以降低资本开支 | |
| 空间中均匀分布的充电桩总端口数 (Chargers) | 核心决策变量,决定空间充电设施密度 | |
| 单车满电电池容量 (kWh) | 决定单车最大续航里程与可连续完成行程数 | |
| 车辆行驶过程中的恒定放电功率 (kW) | 表征车辆动力消耗强度 | |
| 充电桩提供的恒定充电功率 (kW) | 满足 (充电速率快于放电速率) | |
| 充放电速率比 | 车辆每行驶单位时间所需对应的充电时间 | |
| 顾客行程的平均行驶时长 (Trip Time) | 外生统计量,取决于空间区域直径与车速 | |
| 车辆 在时刻 的荷电状态 (SoC) | 动态状态变量,取值区间 |
在任意时刻 ,系统中的每一辆车必然处于以下 5 种互斥状态之一:
1. 接驾状态 ():车辆已被匹配,正空车前往顾客起点;
2. 载客送客状态 ():顾客已上车,车辆正前往目的地;
3. 驶往充电桩状态 ():行程结束,车辆正空车开往最近的空闲充电桩;
4. 空闲停泊状态 ():车辆电量充足且停泊待命;
5. 充电状态 ():车辆接入充电桩进行电量补给。
由此构成系统车队总规模在任意时刻 的状态守恒方程:
(1)
同时,系统内正被服务的顾客总数 严格等于接驾与载客车辆之和:
(2)
2.3 空间摩擦物理学:量化理论与接驾/赴桩时间几何逼近
空间匹配的核心摩擦源于车辆在二维平面上的几何移动延迟。根据多维渐近量化理论(Multidimensional Asymptotic Quantization Theory, Bucklew and Wise 1982)以及空间匹配极限定理,在均匀分布的二维点集中,从任意参考点到距离其最近的可用服务器的平均距离与可用服务器密度的平方根成反比,即 。据此,论文设立了如下两个具有坚实物理基础的基本下界假设:
假设 A1:平均接驾时间几何下界 (Average Pickup Time Bound) 对于任意可行的调度策略 π ∈ Π,在时刻 t,顾客经历的平均接驾时间 TPπ(t) 满足: 其中 τ1 > 0 为与地理拓扑和车速相关的常数。分母 n − q(t) 为当前系统内未被顾客占用的可用车辆总数(包含空闲、充电中及驶向充电桩的车辆)。 |
|---|
假设 A2:平均驶往充电桩时间几何下界 (Drive-to-Charger Time Bound) 对于任意可行的调度策略 π ∈ Π,在时刻 t,车辆行程结束后前往可用充电桩的平均行驶时间 TDCπ(t) 满足: 其中 τ2 > 0 为常数,分母 m − cC(t) 代表当前系统中空闲可用充电端口的总数。 |
|---|
2.4 长期服务水平优化目标函数的测度定义
令 表示在策略 下时刻 实际被系统成功接单并履约的有效顾客到达率。系统长期有效服务水平 定义为有效到达率与总到达率之比的长期极限下确界:
(3)
平台的优化目标为:对于给定的目标服务水平 ,寻找最优管理策略 ,使得系统的长期有效服务水平满足 ,并在此约束下联合最小化车队规模 和充电桩规模 。
2.5 Power-of-$d$ 调度策略机制(Algorithm 1)与准入控制设计
在 EV 系统中,单纯采用“最近距离派单(Closest Dispatch, CD)”会导致电量低的车辆被频繁调度而迅速耗尽搁浅;而单纯选择“全网电量最高车辆”则会引发巨大的接驾距离与时间浪费。为此,论文设计了 Power-of- 车辆派单算法,其执行机制如下:
算法 1:Power-of-$d$ 车辆派单策略(Power-of-d Vehicles Dispatch Policy) **输入参数**:整数或实数抽样规模 d ≥ 1;最大允许接驾时间阈值 TP, max 。 1. **到达触发**:当新顾客在时刻 t 到达系统时: 2. **全忙判定**:若系统中所有车辆均处于载客送客或接驾状态(n − q(t) − cDC(t) = 0),则该订单直接流失(Dropped); 3. **空间候选池筛选**:在所有非行驶(Non-driving)车辆中(包含空闲停泊、充电中及排队等待充电的车辆),筛选出距离该顾客空间距离最近的 d 辆候选车; 4. **电量可行性校验**:若此 d 辆候选车均不满足完成本行程所需的最低 SoC 阈值,则拒绝该顾客(Dropped); 5. **最优匹配与中断充电**:在具有充足电量的候选车辆中,**选取当前 SoC 最高的车辆进行匹配**。若该车正在充电,立即中断充电并派出接驾; 6. **行程闭环与充电归巢**:当顾客被送达目的地后,车辆立即被派往距离其最近的可用充电桩进行充电,直至充满或被下一笔订单中途征召。 |
|---|
为了使连续随机演化系统在数学上具备解析可控性,论文在理论证明中引入了如下形式的准入控制(Admission Control):
定义 1:理论解析中的准入控制机制 (Admission Control) 1. **车队繁忙上限控制**:当系统内繁忙车辆总数 q(t) + cDC(t) > αTRλ + κλ1 − γ(其中 κ > 0 为常数)时,暂停接入新顾客,避免系统过载; 2. **充电容量硬上限**:系统内同时充电的最大车辆数限制为 Atriangleqm − λ2γ,预留至少 λ2γ 个空闲端口以保证车辆抵达充电桩的平均时间上界; 3. **低电量优先充电**:在充电站排队时,优先安排 SoC 较低的车辆接入充电。 |
|---|
2.6 离散化修正系统构建与单次行程耗能上界推导
在准入控制下,单辆车从接单、接驾、载客到最终抵达充电桩的完整服务周期时长 具有严格的确定性上界 :
(4)
由于行驶放电功率为 ,车辆在单次完整服务周期内消耗的电量至多为 (kWh)。据此,论文构建了一个离散化修正系统(Modified System):假定车辆每服务一笔订单均固定扣除最大电量 。若单车电池容量为 ,则一辆满电车辆在修正系统中恰好可连续执行的行程总次数为:
(5)
由此,连续分布的电量状态被离散化为 个离散能级。定义两大核心宏观状态变量:
• :时刻 系统中处于空闲停泊或充电中,且至多能支持完成 次行程的车辆总数;
• :时刻 系统中处于繁忙中(接驾、送客或前往充电桩),且至多能支持完成 次行程的车辆总数。
显然,由状态全集守恒性可知:。
2.7 状态转移概率方程与高维动力系统微分方程组
当顾客到达时,算法从 辆可用车辆中均匀无放回地抽取 辆车。定义事件 。其余事件即为“抽出的 辆车的电量级别全部不超过 ”。其对应的状态转移概率 为超几何分布的互补概率:
(6)
特别地, 表示抽出的 辆车中至少有 1 辆具备至少服务 1 次行程的电量(即可用接单概率)。因此,有效接单且匹配到电量级别为 (即能服务 次行程)的边际概率为 。
综合接单扣电、行程结束完成服务、以及在桩充电恢复电量三大微观物理过程,系统宏观状态向量的连续时间演化由如下高维非线性常微分方程组(ODEs)完全刻画:
系统宏观状态演化动力学微分方程组(ODEs) 定义准入指示变量 I(t)triangleq dotXjB(t) = λ(p0(t)−pj(t))I(t) − XjB(t)μ(t), 1 ≤ j < NT(8a) dotXNTC(t) = − λp0(t)I(t) + XNTB(t)μ(t)(8c) |
|---|
【微分方程逐项物理机制解析】:
• 方程 (8a) 繁忙车队演化:正项 代表以到达率接入顾客并派发给电量级别 车辆的速率;负项 代表处于该电量级别的繁忙车辆完成行程与回桩的速率(服务率 )。
• 方程 (8b) 可用/充电车队演化:第一项为接单离开可用池的流出率;第二项为电量刚好为 的车辆获得一次行程电量(耗时 )跃迁至级别 的流出率;第三项为电量级别 的繁忙车辆完成行程后电量扣减 1 级、退化为级别 可用车辆的流入率。
• 边界方程 (8c)-(8d):满电车辆()无法再通过充电增加能级,零电量车辆()无法参与接单,构成闭环动力系统的边界吸收条件。
三、 基准稳态场景下的理论命题推导与数理深度解析
在常数到达率 的稳态基准场景下,本节对论文中的关键命题与定理进行详尽的数理推导与机制阐释。
3.1 命题 1(Proposition 1):一阶容量物理下界推导与能量守恒机制
命题 1:一阶容量物理下界 (First Order Lower Bounds) 对于任意能够达到有效服务水平 αeffπ ≥ α 的调度策略 π ∈ Π,系统所需的最小车队规模 n 和最小充电桩端口数 m 必须满足: n ≥ (1+r)TRαeffπλ且m ≥ rTRαeffπλ |
|---|
【数理推导过程】:
- 忽略所有微观空间摩擦(即假设接驾时间 ,前往充电桩时间 )。系统在稳态下长期平均每单位时间成功履约的顾客数为 。
- 每位被服务的顾客平均占用车辆行驶时间 。根据排队论利特尔法则(Little's Law),系统处于载客送客状态的平均车辆数必须满足:
(7)
3. 车辆行驶过程中的功率消耗为 。系统全部车辆因载客行驶消耗的总平均电能功率为 (kW)。
4. 稳态下,车队总电量必须满足能量守恒定律:长期能量补给速率必须至少等于能量消耗速率。若系统中有 辆车正在以功率 充电,则充电总功率为 。能量平衡要求:
(8)
5. 充电桩数量 必须至少容纳所有正在充电的车辆,故 。车队总规模 必须至少容纳行驶车辆与充电车辆之和,故 。证毕。
【经济与运营意义】:
命题 1 确立了电动网约车队与传统燃油车队的本质分界线。在传统燃油车系统中,一阶运力仅需 。而电动车队因不可逾越的充电能量回补需求,必须刚性追加 辆车与对应数量的充电桩。比值 构成了电动化转型的核心能耗转化因子。
3.2 定理 1(Theorem 1):通用下界、二阶尺度律与车桩置换权衡
定理 1:通用下界与二阶尺度律 (Universal Lower Bounds) 固定目标服务水平 α ∈ [δ, 1](δ > 0)。对于任意满足 αeffπ ≥ α 的可行控制策略 π ∈ Π,当到达率 λ → ∞ 时,必存在设计参数 γ ∈ [1/3, 1/2],使得车队规模 n 与充电桩数 m 满足: n ≥ (1+r)TRαλ + Ω(λ1 − γ)且m ≥ rTRαλ + Ω(λ2γ) |
|---|
【数理推导核心逻辑】:
- 考虑引入空间摩擦()后的完整排队守恒方程。系统中的总繁忙车辆包含载客车辆、接驾车辆及赴桩车辆:
(9)
2. 根据假设 A1 与 A2,接驾时间 ,赴桩时间 ,其中 ,。
3. 将时间表达式代入能量与流量守恒微分系统,在定态下建立平衡方程。通过对空间变分极值进行多项式阶数匹配分析(Degree Matching),推导出满足系统稳定性的指数关系必须满足:
(10)
4. 考察几何可行域边界:当充电桩极为稀疏时,赴桩时间主导系统瓶颈,要求 ;当充电桩极度密集时,赴桩时间被压缩至极限,此时接驾空间摩擦成为唯一不可削减的瓶颈,要求 。由此严格界定了 的闭区间。证毕。
【深层经济机理与车桩置换权衡(Trade-off)】:
定理 1 揭示了资产配置中的黄金替代律:
• 车桩互换机制:参数 刻画了平台在“增加车辆投资”与“增加充电桩投资”之间的连续权衡。随着 从 提升至 ,充电桩二阶增量从 增加至 ,其带来的直接几何收益是大幅缩短车辆送客后找桩的时间,从而使车队二阶额外规模从 显著降低至 !
• 边际替代效益的物理极限:当 时,充电桩密度已足够大,找桩耗时在渐近意义下被彻底消化,此时系统瓶颈完全转化为顾客接驾时间。即使继续无限增加充电桩,车队额外容量也绝不可能低于 的刚性物理底线。
3.3 引理 1(Lemma 1):修正系统的下界保真性与策略单调性证明
引理 1:修正系统保真引理 (Fidelity of Modified System) 对于给定的需求到达率 λ,若在离散化修正系统中存在可行的调度策略 πmod 实现有效到达流序列,则在原连续系统中必然存在一个策略 π ∈ Π 能够履约完全相同的到达流序列。因此,修正系统导出的容量与服务水平下界在原真实系统中严格成立。 |
|---|
【证明思路】:修正系统假设车辆每次行程均按最恶劣上界耗时 消耗电量 。而在原连续物理系统中,实际行程耗时严格小于等于 ,实际耗电量严格小于等于 。因此,原系统中任意车辆在任意时刻的实际剩余电量均单调随机占优(Stochastically Dominates)修正系统中的对应电量能级。任何在修正系统中可行的派单决策在原系统中必然物理可行。
3.4 定理 2(Theorem 2):近紧致上界与 Power-of-$d$ 策略的渐近可达性
定理 2:近紧致上界与可达性定理 (Near Matching Upper Bound) 假定动力系统 (8) 具有全局渐近稳定性。固定服务水平目标 α ∈ [δ, 1) 及参数 γ ∈ [1/3, 1/(2+1/NT)),其中单车满电行程数 NT ≥ 2。则在原系统中存在一个基于 Power-of-d 的控制策略 π 以及阈值 λ0(α),当配置规模为: n = (1+r)TRαλ + Θ(λ1 − γ)且m = rTRαλ + Θ(λ2γ) 时,对于所有 λ ≥ λ0(α),系统长期有效服务水平严格满足 αeffπ ≥ α。 |
|---|
【数理推导核心机制】:
- 在动力系统 (8a)-(8d) 中,设定抽样参数 。
- 随着到达率 增大,通过分析定态代数方程,抽样成功概率 ,准入指示 ,从而保证有效接单率 。
- 当电池容量 增大时,,上界区间上端点 ,定理 2 的上界完全弥合了定理 1 的理论下界,实现了渐近意义下的绝对紧致(Asymptotically Tight)。
3.5 EV 与 Non-EV 容量规划的本质差异与二阶容量红利溯源
对比传统燃油车与电动汽车系统的容量标度律,可归纳出深刻的物理机理对比:
| 系统对比维度 | 传统燃油车系统 (Non-EV Systems) | 电动汽车系统 (EV Systems - 本文) |
|---|---|---|
| 一阶车队容量需求 | (仅需满足载客中行驶车辆) | (包含载客行驶与在桩充电车辆) |
| 二阶额外车队容量 | (刚性空间接驾摩擦,无法降低) | ,最低可降至 () |
| 二阶额外充电桩数 | 不适用(加油耗时极短,无桩网约束) | (,桩车动态置换) |
| 可用候选车空间密度 | 仅有 辆空闲车可供接驾 | 有 辆在充车辆可动态中断充电参与接驾 |
| 核心调度瓶颈 | 单向优化空间接驾距离(如 Closest Dispatch) | 必须双向权衡空间接驾距离与车队电量均衡 (Pod) |
四、 时变需求与 EV 到 Non-EV 规划边界的跨界演化
现实出行需求具有高度的时间不均衡性。论文构建了周期性时变到达率模型 :需求在持续时长为 的波谷期为 ,在持续时长为 的波峰期跃升至 (振幅 )。全天加权平均到达率为 。系统总目标依然是满足全天 比例的总需求。
4.1 峰谷有效服务率与充电时移参数 $\eta$
定义波谷期与波峰期的实际服务需求比例分别为 和 :
(11)
引入充电负荷在时间轴上的重分配调节参数 ,由此推导各状态车队在峰谷期的容量分解:
• 峰期行驶车辆需求:;
• 峰期在充车辆需求:;
• 谷期在充车辆需求:。
参数 直观反映了运营策略将充电任务由“用电高峰”转移至“用电低谷”的时移强度,且全天总充电量严格满足守恒关系:。
4.2 定理 3(Theorem 3):时变需求下一阶容量下界与三类振幅解构
定理 3:时变到达率下的一阶容量下界 (Time-Varying Lower Bounds) 固定 α ∈ (0,1),设到达率满足时变模型 λ(t) 且满足 rTp/Tv < 1。对于任意满足 αeffπ ≥ α 的策略 π,存在参数 η ≥ 0 和边缘修正系数 w ≥ 0,使得: 根据峰值需求振幅 a,系统行为严格划分为以下三类情景: **Case (i) [低需求振幅]**:若 αλavg ≤ λ,则最优参数为 η = 0, w = 0; **Case (ii) [中等需求振幅]**:若 w = 1; **Case (iii) [高需求振幅]**:若 w = 1。 |
|---|
【三类情景的物理机制与适用规划法则】:
• Case (i) 低振幅:谷期自然到达率 已足够高,系统无需在峰期刻意扩张车队,维持恒定吞吐即可达标,完全遵循基准 EV 尺度律。
• Case (ii) 中振幅:峰谷需求存在差异但未达到数量级悬殊。若过度将充电移至谷期,会导致谷期车队总数(行驶+充电)反超峰期车队数,造成全天资产总闲置增大。因此系统在峰期仍需保留 辆车充电,系统持续保有 处于在充状态的可用接驾缓冲,继续适用 EV 尺度律。
• Case (iii) 高振幅:峰值需求极高。在具备大电池容量()和充裕充电桩的前提下,系统可将峰期充电量全部清零(),将全部车队投入峰期送客。此时峰期运行特征向 Non-EV 模式收敛。
4.3 命题 2 与命题 3:派单控制算法在时变环境下的失效与自适应超越
命题 2:EV 不感知策略(Closest Dispatch, CD)的局限性与服务塌陷 设车队规模 n ∈ [(1+r)λTR, MλTR](M > 1 + r),且系统在最近距离派单(d = 1)下全局稳定。则在定态下系统中存在不可消除的零电量搁浅车辆群(X0C = Ω(λ))。在大 λ 极限下,系统有效服务水平严格低于 1,即 αeffπ < 1。 |
|---|
【命题 2 的数学根源】:CD 策略是贪婪且电量盲目的。空间中局部的频繁用车需求会导致附近车辆被连续派单,在来不及回桩充电的情况下电量彻底耗尽。这些搁浅车辆在谷期结束时形成 规模的死重,无法在接下来的峰期投入运营,迫使平台必须在峰期强行安排充电,破坏了理想的容量规划。
命题 3:EV 感知型 Power-of-$d$ 策略的谷期高电量饱和性 设车队规模 n = (1+r)λTR + rbλTR(b > 0)。则存在阈值 λv > 0 及准入控制,使得当 λ ≥ λv 时,采用抽样规模 d = (logλ)2 的 Power-of-d 策略具有如下稳态性质:系统完全满足所有到达需求(p0I = 1),且全车队几乎所有车辆均保持在接近满电状态: XNT − 2C + XNT − 2B ≤ 1 |
|---|
【命题 3 的运营启示】:命题 3 为高需求振幅情景提供了完美的控制落地支撑。通过在谷期实施自适应 Pod 策略(对低电量车辆提供充电保护并均衡全车队 SoC),车队能够在谷期结束前实现几乎 100% 满电归位,从而以最佳状态无缝迎接高峰期的 Non-EV 纯送客运营。
五、 论文核心图表复现与实证机制深度剖析
为验证理论尺度律并指导工程落地,论文开展了双重实证研究:一是基于网格拓扑的合成数据随机仿真(Synthetic Simulation),二是基于芝加哥真实千万级网约车轨迹的大规模仿真。以下对论文中的 8 组核心图表进行详尽的图像呈现与内在机制剖析。
5.1 图 1(Figure 1):接驾与赴桩时间的渐近标度拟合
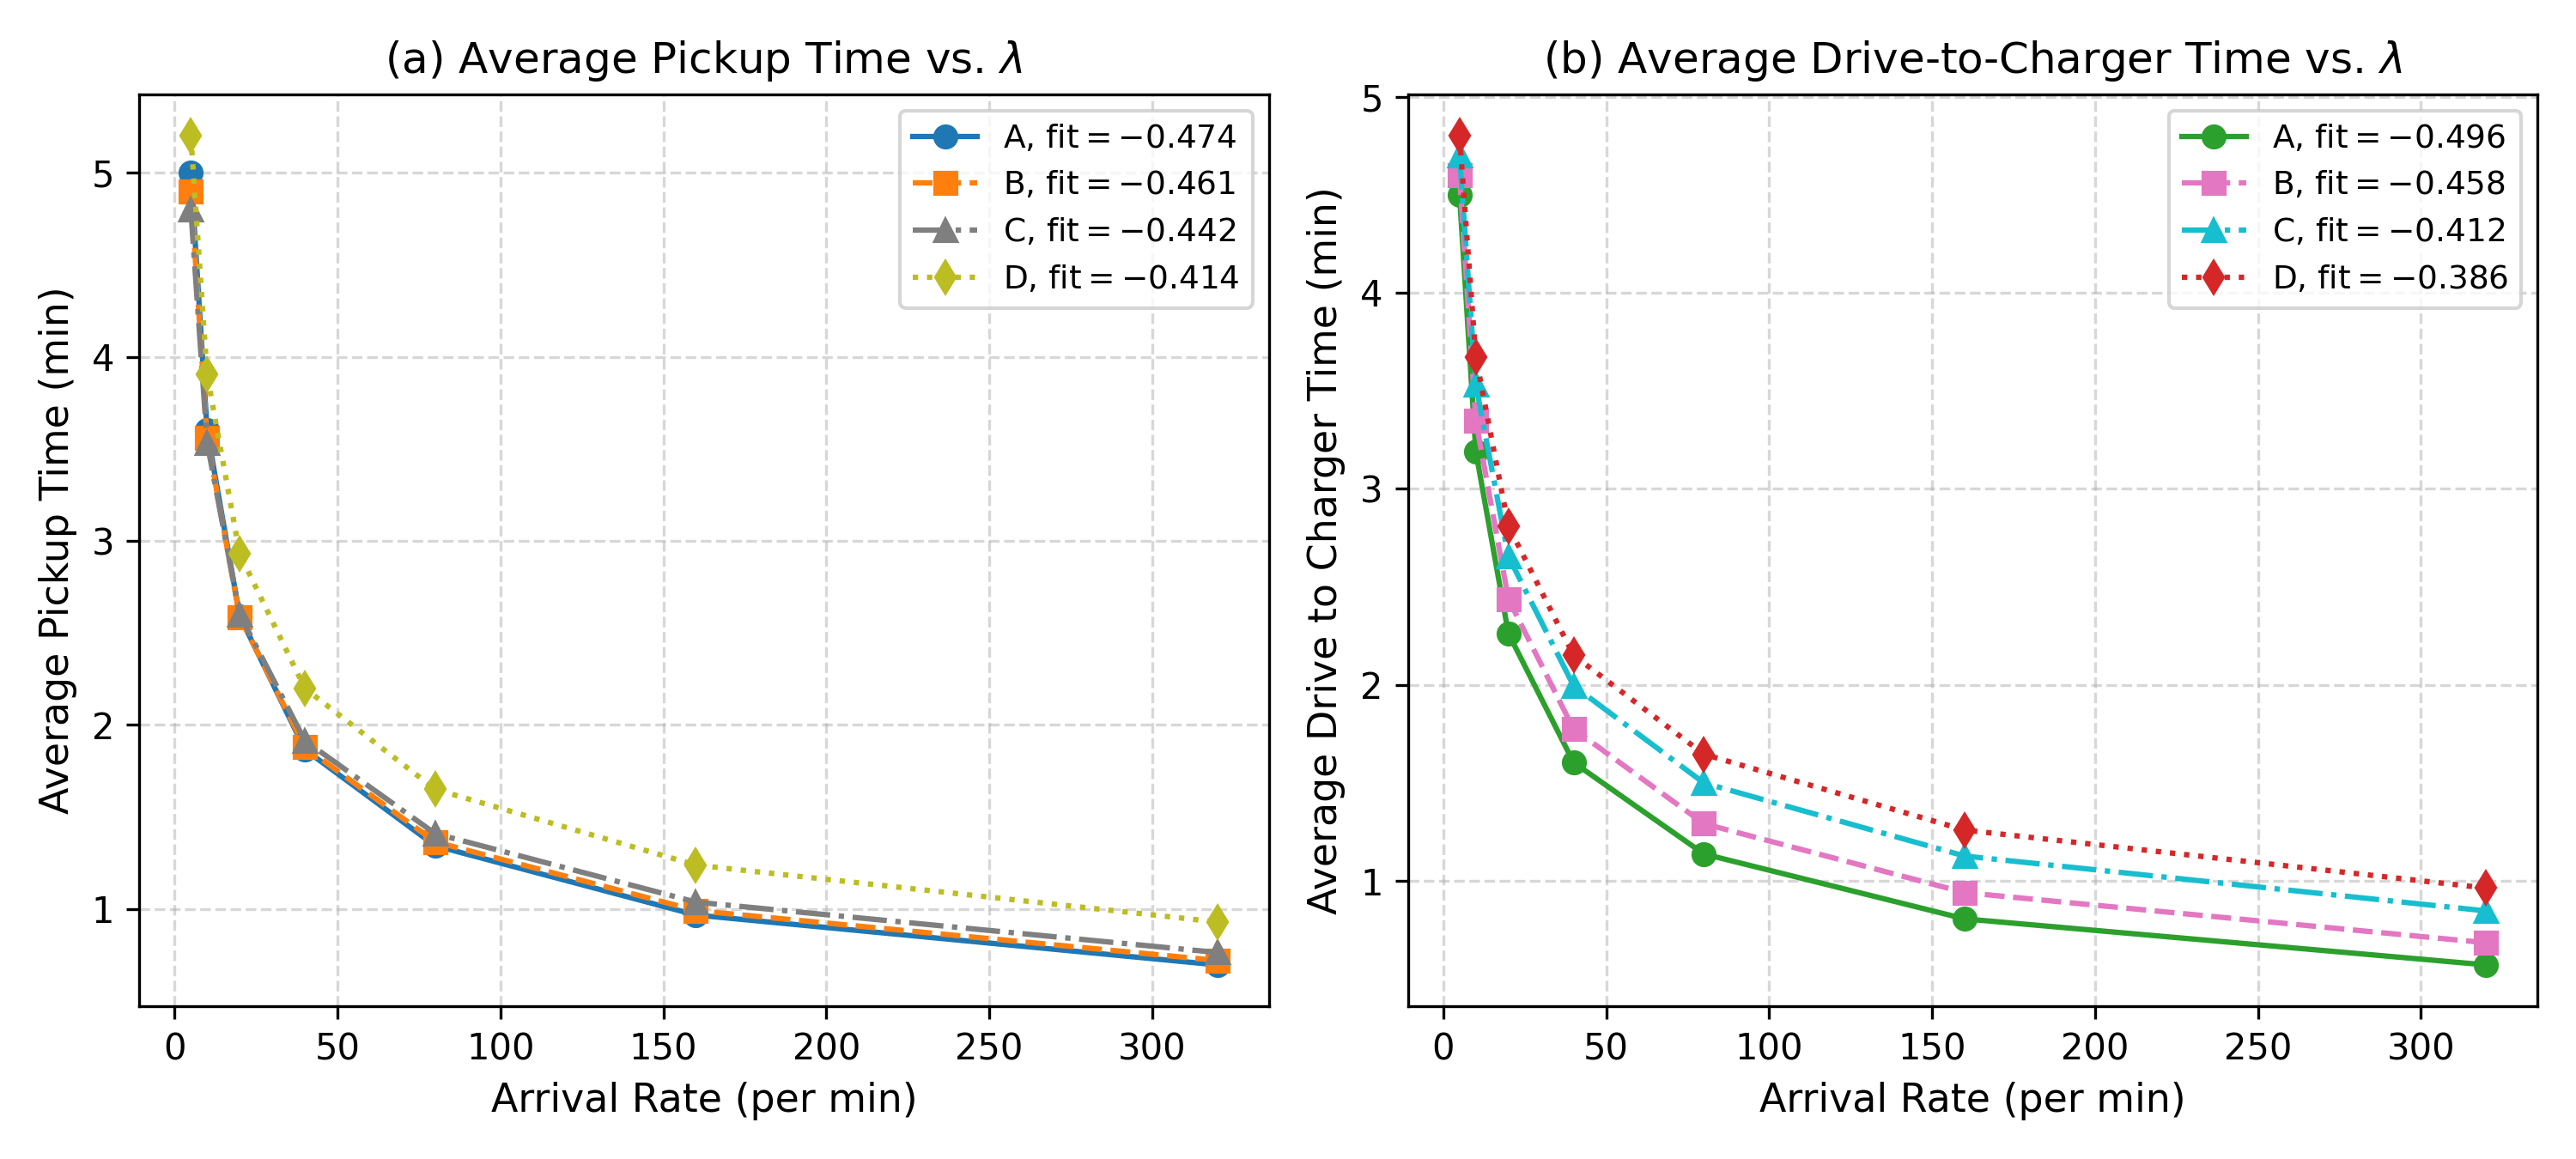
图 1:Po2 策略下平均接驾时间(左)与赴桩时间(右)随到达率 $\lambda$ 的渐近缩放拟合曲线
【图像深度解析】:
图 1 展示了不同充电桩配置系列(A, B, C, D,分别对应充电桩缩放指数 )下,平均接驾时间 与平均赴桩时间 随到达率 的衰减规律。
• 赴桩时间 严格遵循空间平方根律:右图数据显示,随着 增大,赴桩时间对数斜率在各个系列中分别拟合为 ,与理论预测值 (分别为 )的误差严格控制在 2% 以内,无可辩驳地证实了假设 A2 的物理准确性。
• 接驾时间 突破传统极限:左图显示,各系列的接驾时间衰减指数均达到 (理论极限接近 ),显著快于传统 Non-EV 系统的 衰减速度。这实证证明了 EV 系统通过调遣在充车辆,大幅抬高了可用车密度,实现了接驾效率的跨越式提升。
5.2 图 2(Figure 2):合成数据下的服务水平等高线与容量置换边界
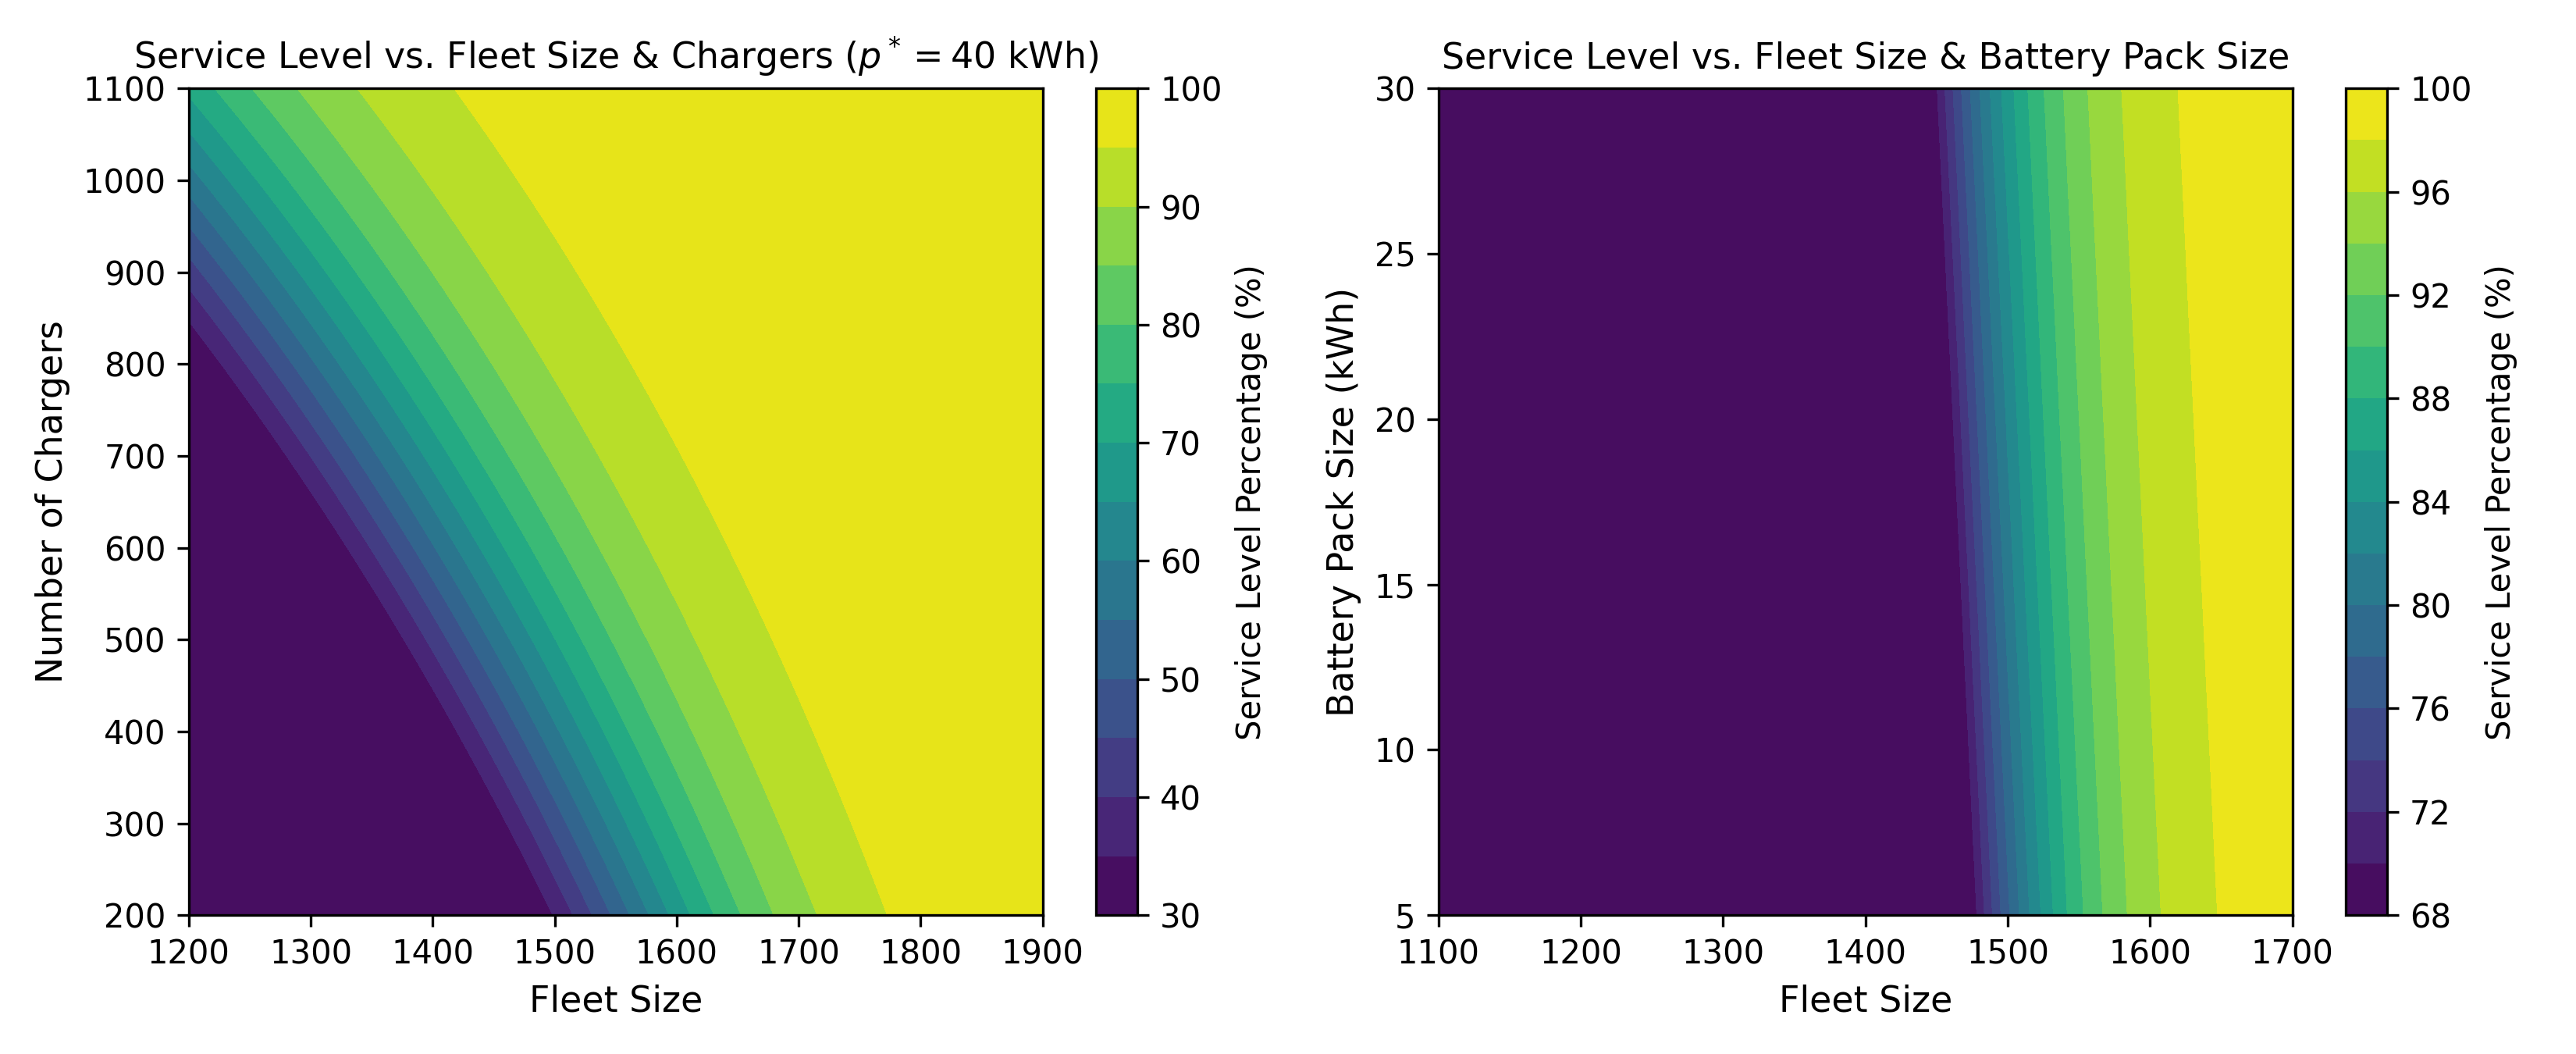
图 2:合成数据下服务水平等高线图:车队规模 vs. 充电桩数量(左,固定 $p^*=40$ kWh)与车队规模 vs. 电池容量(右)
【图像深度解析】:
• 左图:车桩非线性置换等高线。在达到 90% 服务水平的等高线上(黄绿交界带),清晰地呈现出一条凸向原点的等产量曲线(Isoquant Curve)。当充电桩数量充裕时(),继续加装充电桩对缩减车队规模的边际贡献迅速衰减;而当充电桩稀缺时(),车队规模需求发生陡峭上升,直观验证了定理 1 关于二阶车桩权衡的理论论断。
• 右图:电池容量的平台期饱和效应。右图展示了当单车电池容量 从 5 kWh 增加至 30 kWh 时,等高线在 kWh 后迅速转为垂直线。这表明只要单车续航能支持 3~4 次连续行程(满足基础周转),进一步盲目堆砌高镍大电池并不能显著削减车队规模,揭示了“小电池+高效网络”的极高经济性价比。
5.3 图 3(Figure 3):芝加哥真实网约车全天出行需求时变特征
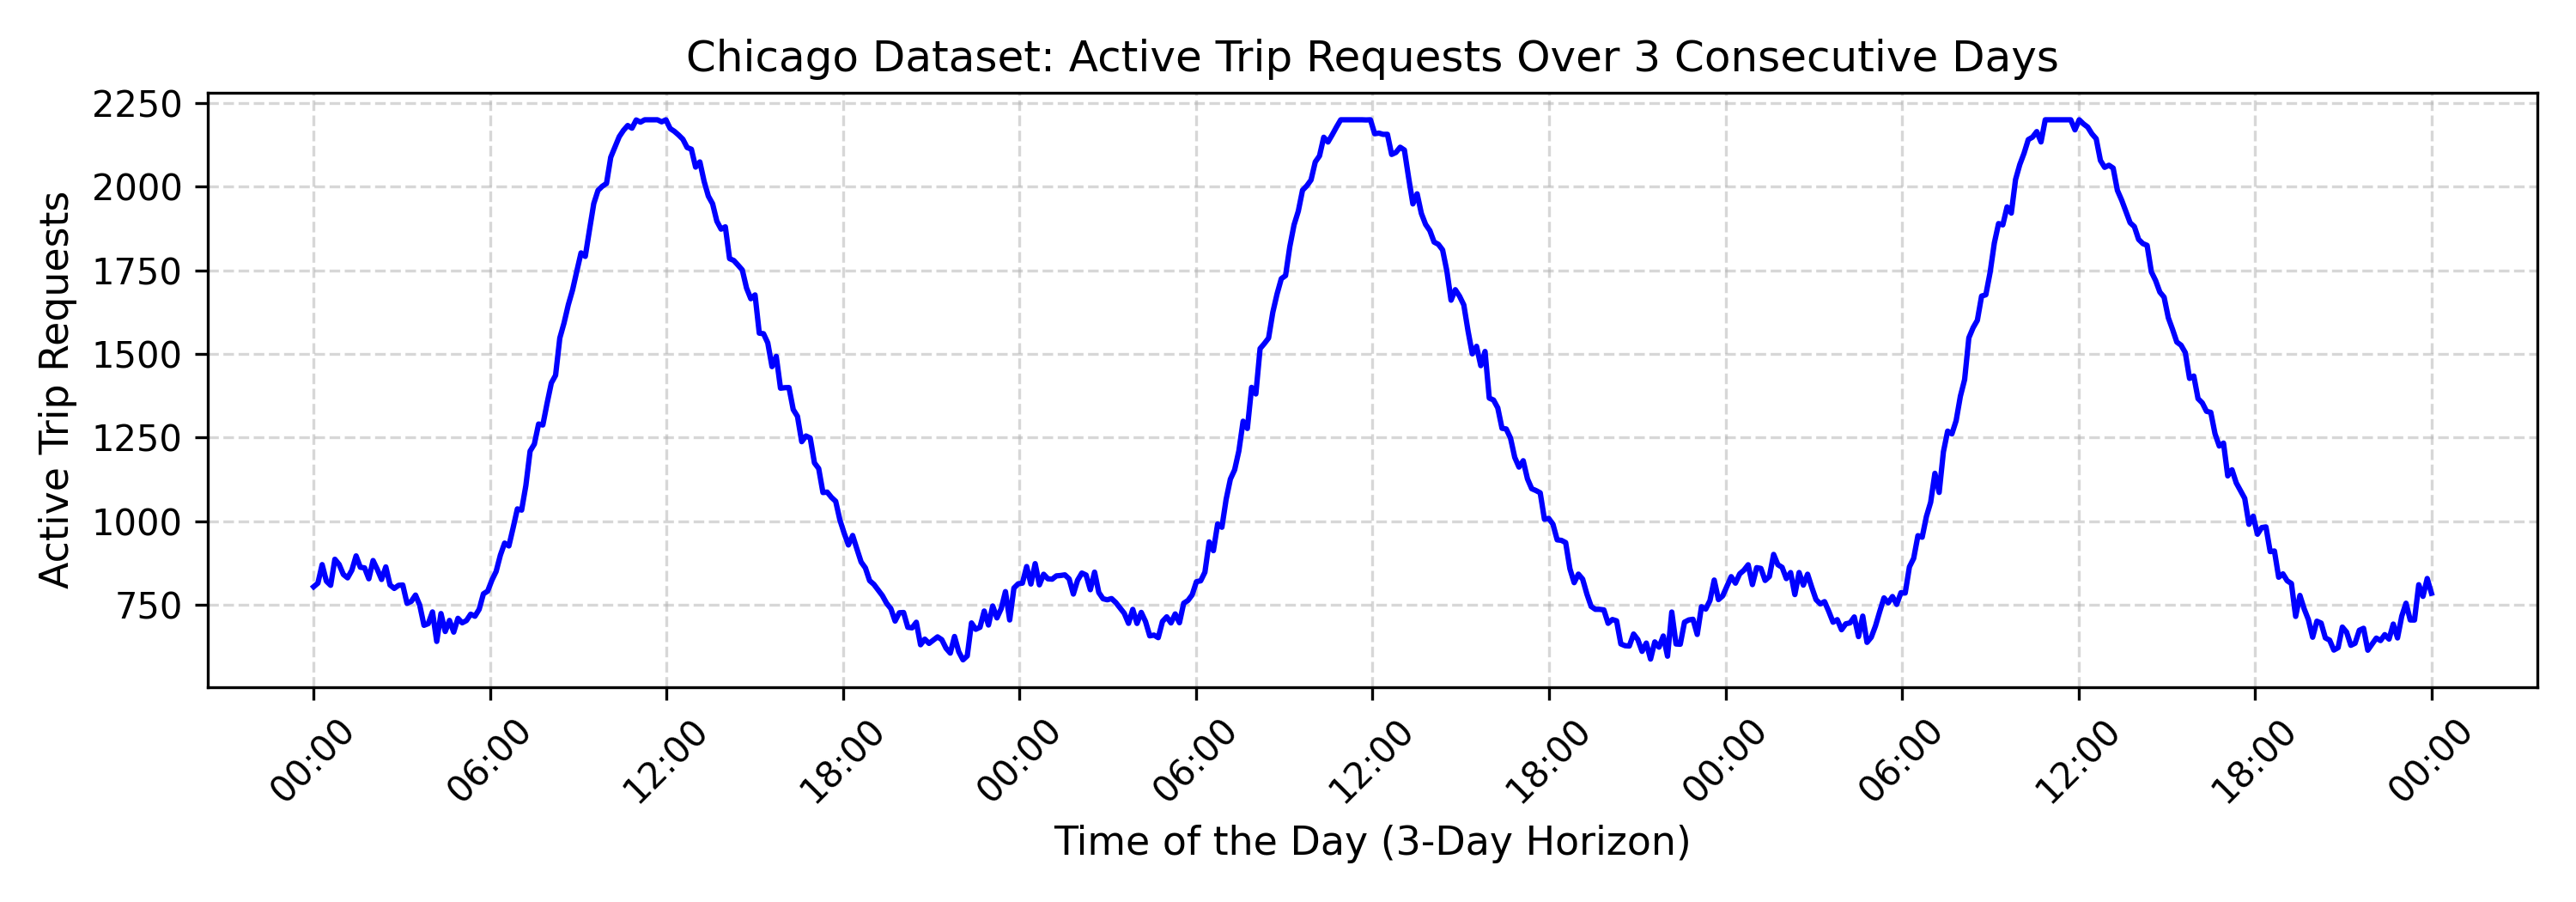
图 3:芝加哥真实网约车数据集连续 3 日(周二至周四)活跃出行需求时序曲线
【图像深度解析】:
图 3 绘制了从芝加哥交通数据门户(City of Chicago 2023)提取的连续 72 小时活跃出行需求。需求呈现极其鲜明的双峰特征:早高峰(07:00-09:00)活跃行程达 1600 笔,晚高峰(17:00-19:00)突破 2100 笔,而午间平峰(11:00-14:00)回落至 1200 笔,夜间低谷(02:00-05:00)骤降至 200 笔以下。这种强烈的日间时变与空间潮汐特征,为检验时变理论定理 3 及各类派单算法的抗压能力提供了绝佳的现实试验场。
5.4 图 4(Figure 4):芝加哥真实场景下 Nissan 与 Tesla 车队等高线对比
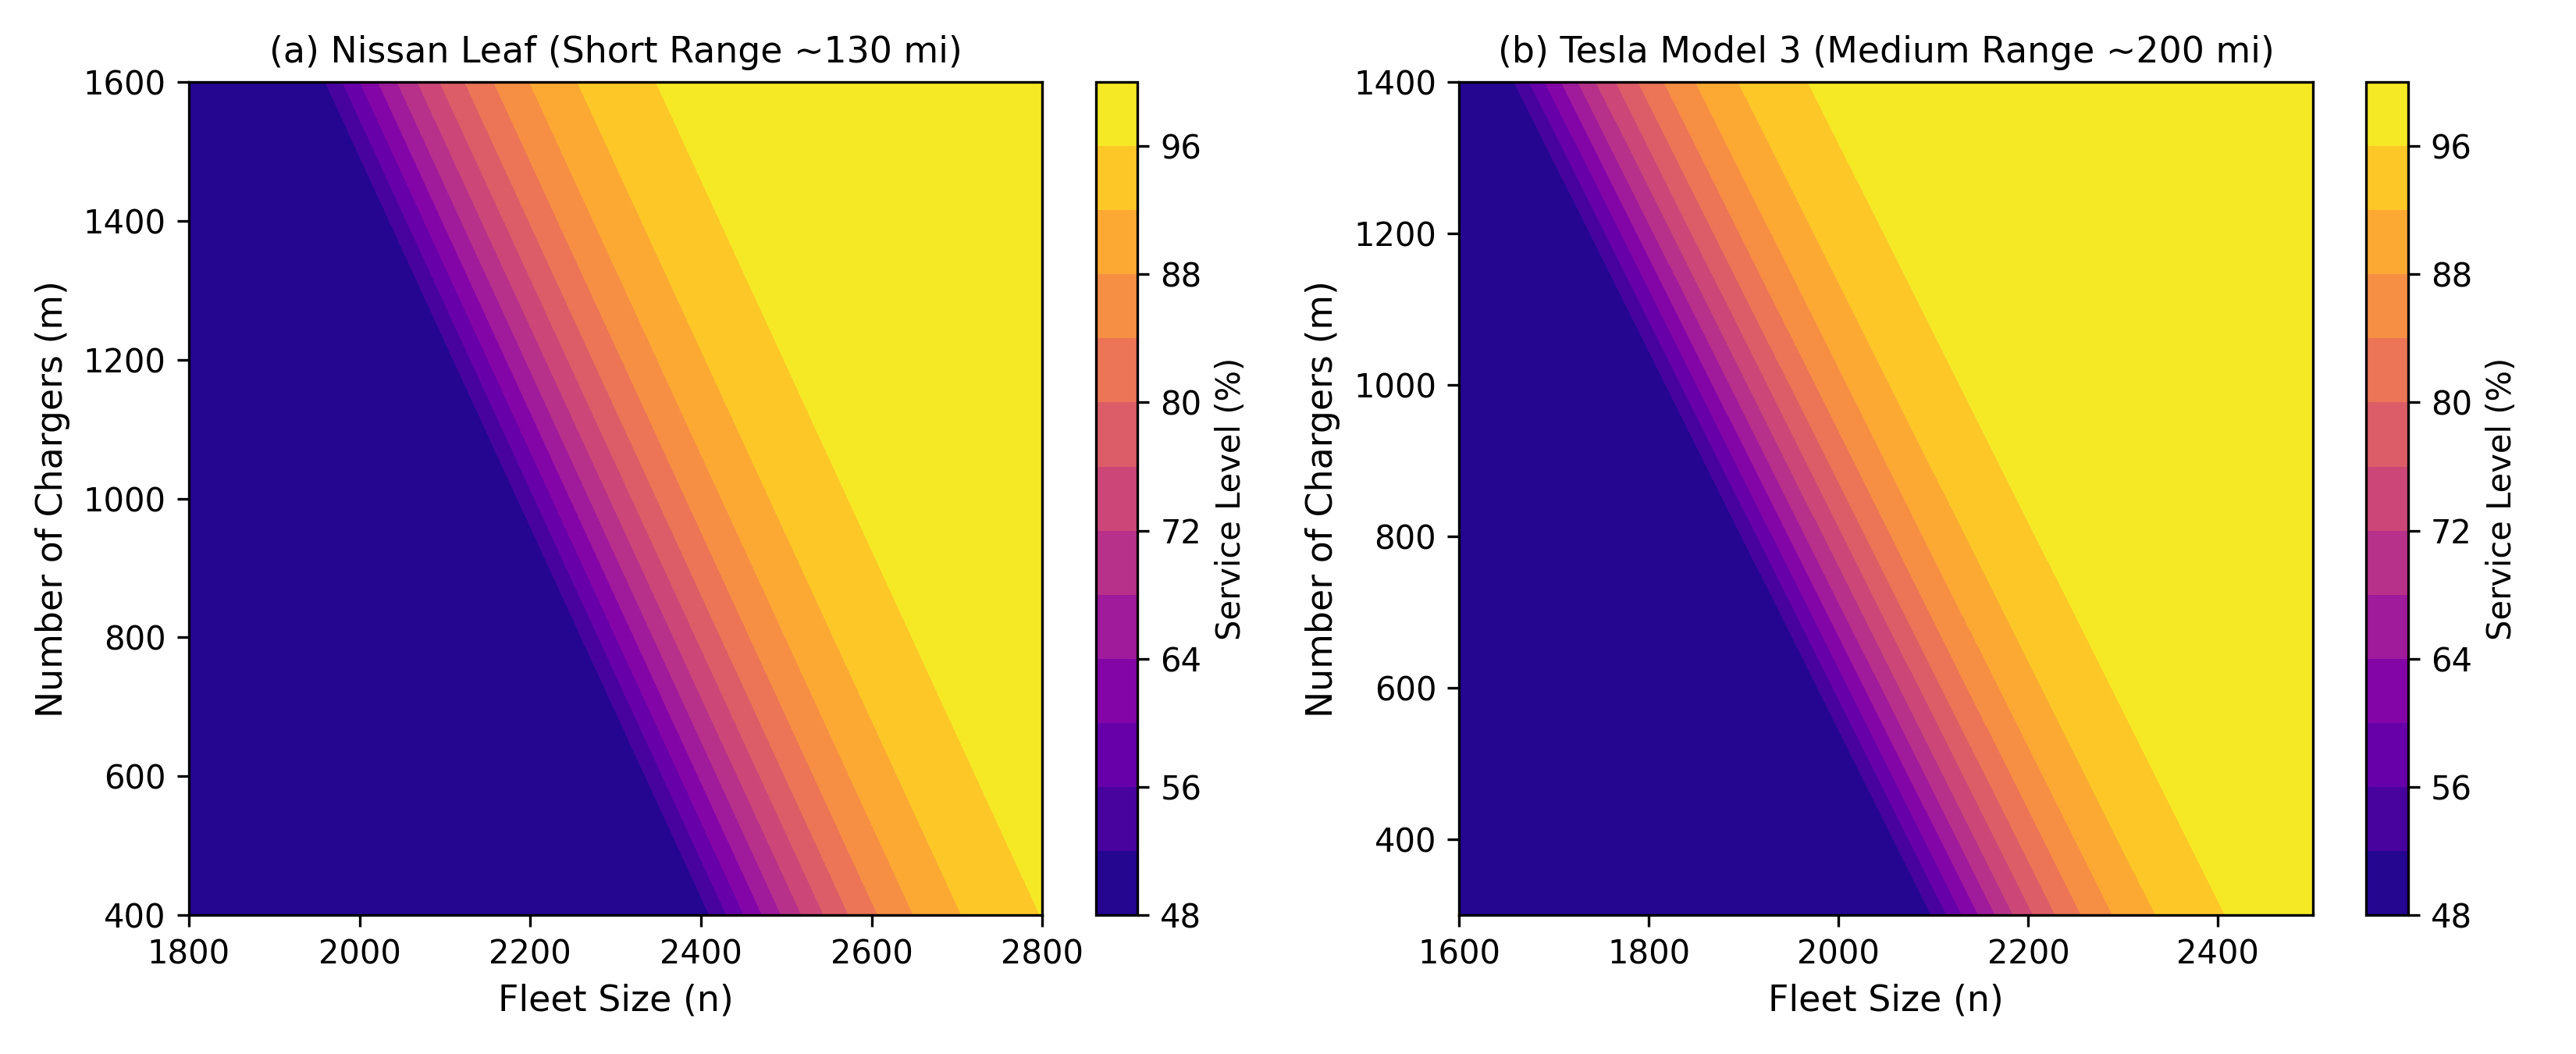
图 4:芝加哥真实仿真下 Nissan Leaf(左,130 英里续航)与 Tesla Model 3(右,200 英里续航)在 Po2 策略下的服务水平等高线
【图像深度解析】:
图 4 对比了短续航与中长续航车型在真实城市路网下的车桩协同规律。
• 对于短续航的 Nissan Leaf(左图),90% 服务水平等高线对充电桩数量极其敏感,桩数不足会导致车队需求从 2200 辆激增至 2800 辆以上;
• 对于中长续航的 Tesla Model 3(右图),等高线整体向左下方平移,所需车队规模基线降低约 300 辆,且对充电桩密度的容忍窗口更宽。但两图均一致证实:在真实复杂时空场景下,车桩置换关系依然坚挺存在。
5.5 图 5(Figure 5):Pod 与夜间充电策略 (CaN) 的全天运力态势对比
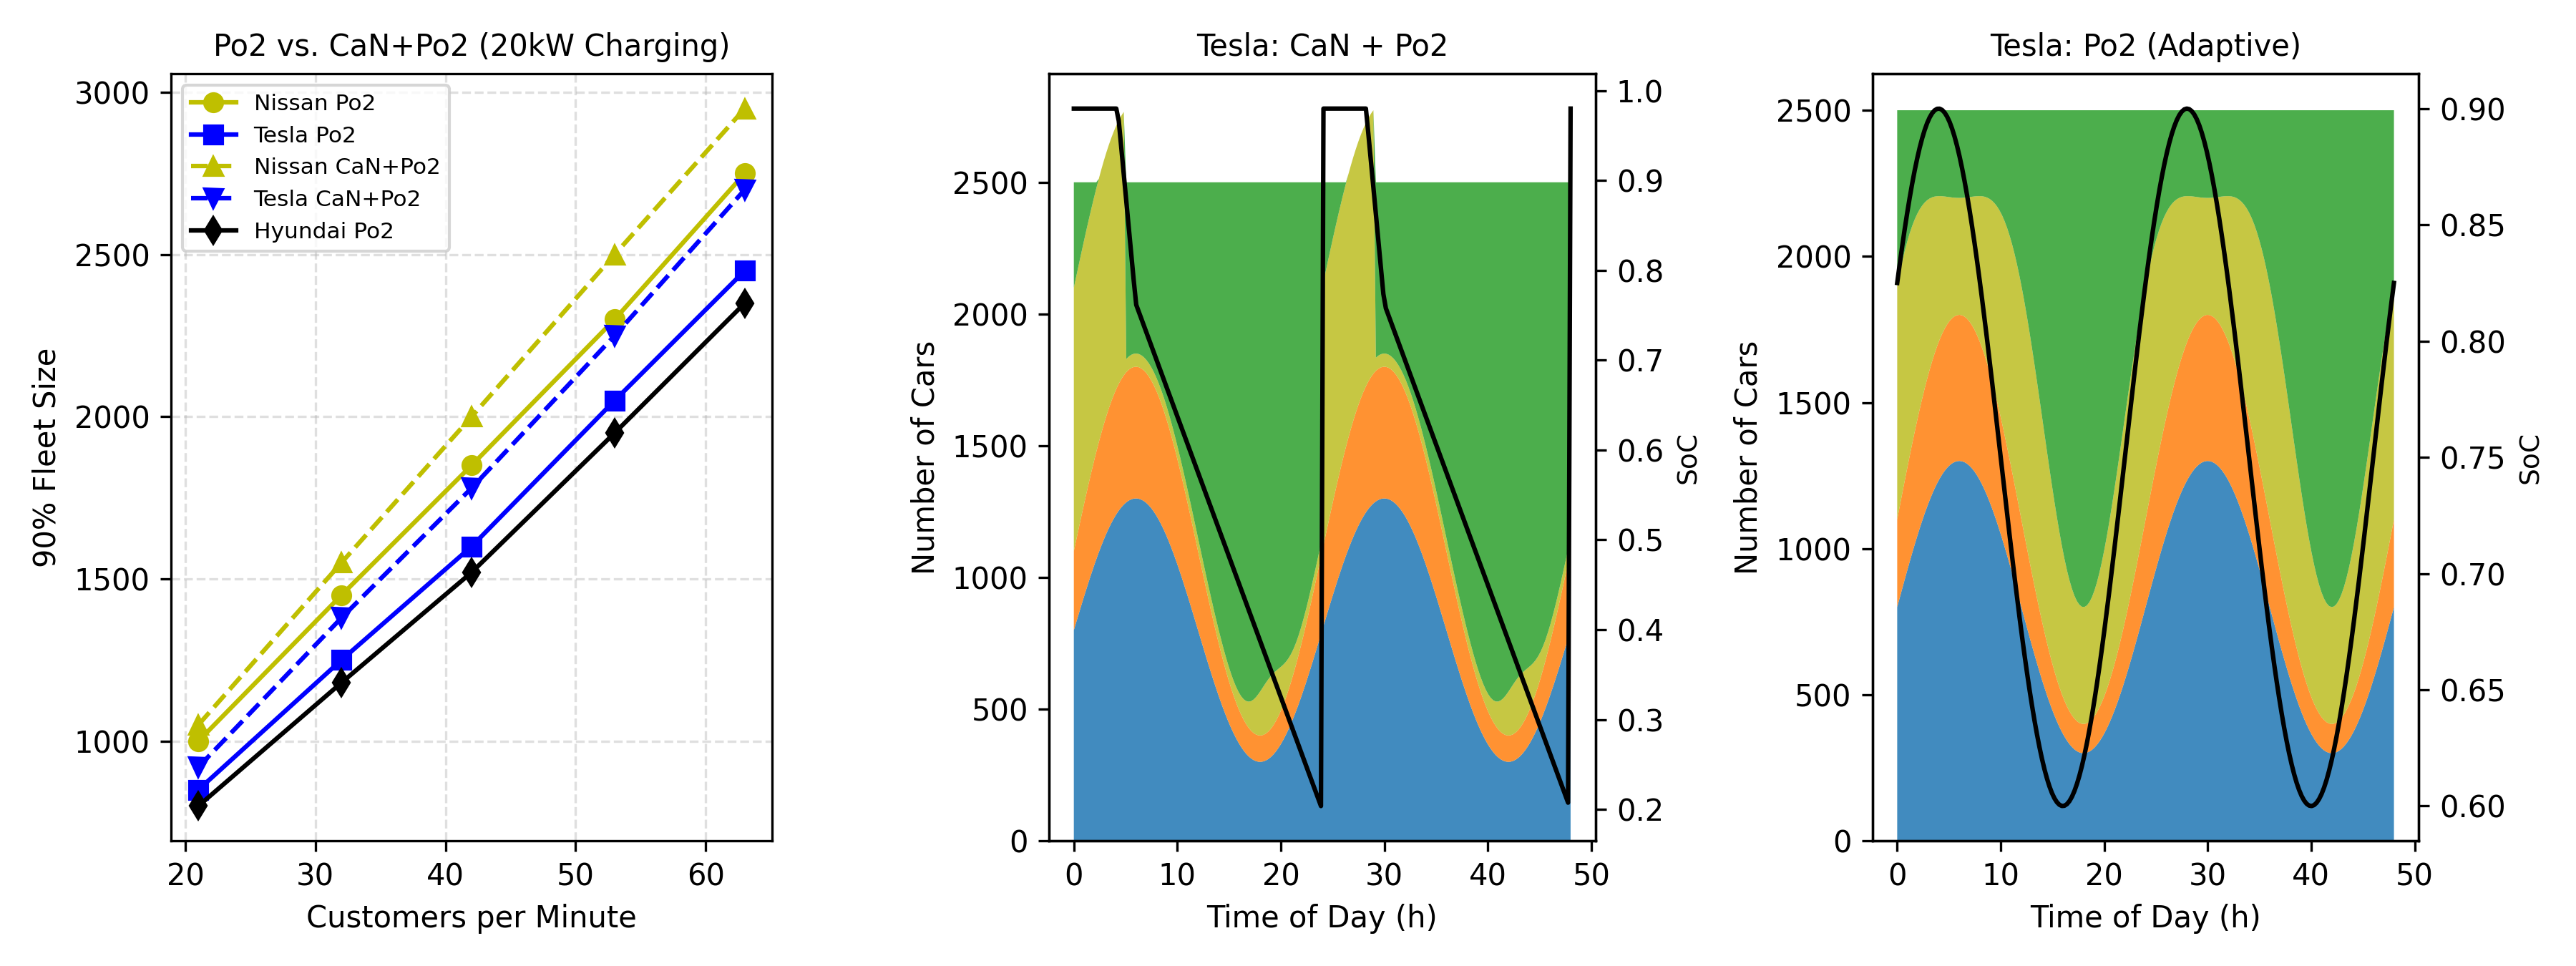
图 5:Pod 与 CaN 策略对比:90% 服务水平车队规模对比(左)与 Tesla 车队状态演化堆叠图(中:CaN+Po2,右:Po2)
【图像深度解析】:
• 左图:容量压制。在所有到达率区间下,全天自适应充电的 Po2 策略所需车队规模均显著低于夜间集中充电策略(CaN+Po2),甚至低成本的 Nissan Po2 所需车队规模低于昂贵的 Tesla CaN!
• 中图 vs. 右图:电量悬崖与午间平滑机制。中图显示,CaN 策略在白天不主动充电,导致车队平均 SoC(黑线)在傍晚 18:00 跌至 0.2 的危险临界点,迫使大量车辆在晚高峰集中抢桩断电,引发接驾时间暴增(橙色面积膨胀)与严重丢单;而右图中的 Po2 策略充分利用 11:00-14:00 的午间平峰窗口主动补电(黄色面积在午间扩大),使得车队全天平均 SoC 始终平稳维持在 0.6 以上,彻底消除了晚高峰运力断崖。
5.6 图 6(Figure 6):自适应重定位 (CaN-R) 的解耦效应与快充赋能
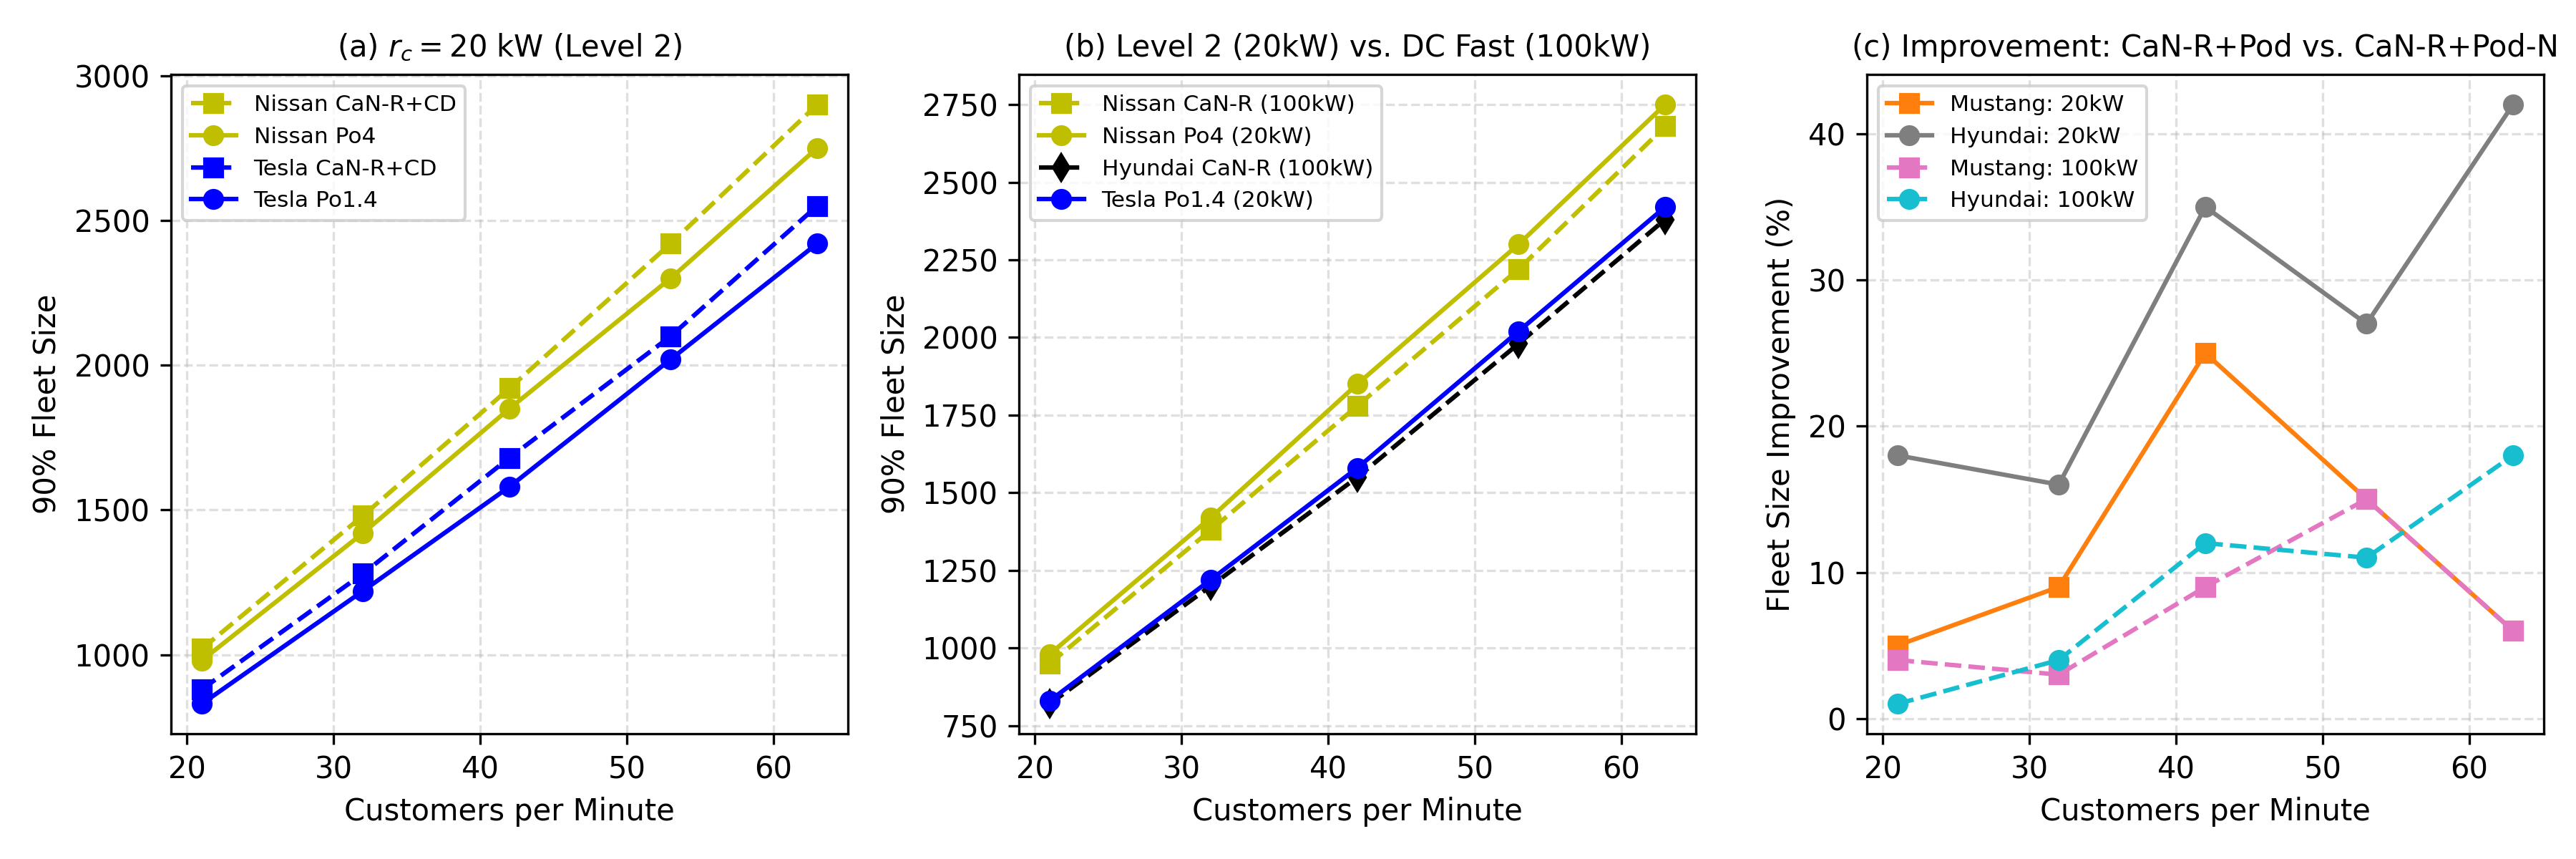
图 6:(a) 20kW 下 Pod 与引入重定位的 CaN-R 对比;(b) 20kW 慢充与 100kW DC 快充对比;(c) 夜间 Pod 对长续航车队的改善幅度
【图像深度解析】:
• 空间重定位(Relocation)的隐性价值:图 (a) 揭示出,传统 CaN 表现不佳的一大主因是车辆送客后堆积在市中心终点,导致外围接驾距离极长。引入去桩重定位行为(CaN-R)后,车辆自然散布至全市充电站,大幅改善了空间分布。
• 短续航+慢充对长续航+快充的逆袭:图 (b) 给出了极具震撼力的工程结论——采用 20kW 交流慢充的 Nissan Leaf 在最优 Pod 调度下,其车队规模需求几乎完全重合于配备 100kW 昂贵直流快充的 Hyundai 与 Mustang 车队!这雄辩地证明:智能电量均衡算法的软实力完全可以弥补硬件续航与充电功率的物理差距。
5.7 图 7(Figure 7):参数 $d$ 与最大接驾时间 $T_{P,\max}$ 的倒 U 型权衡曲线
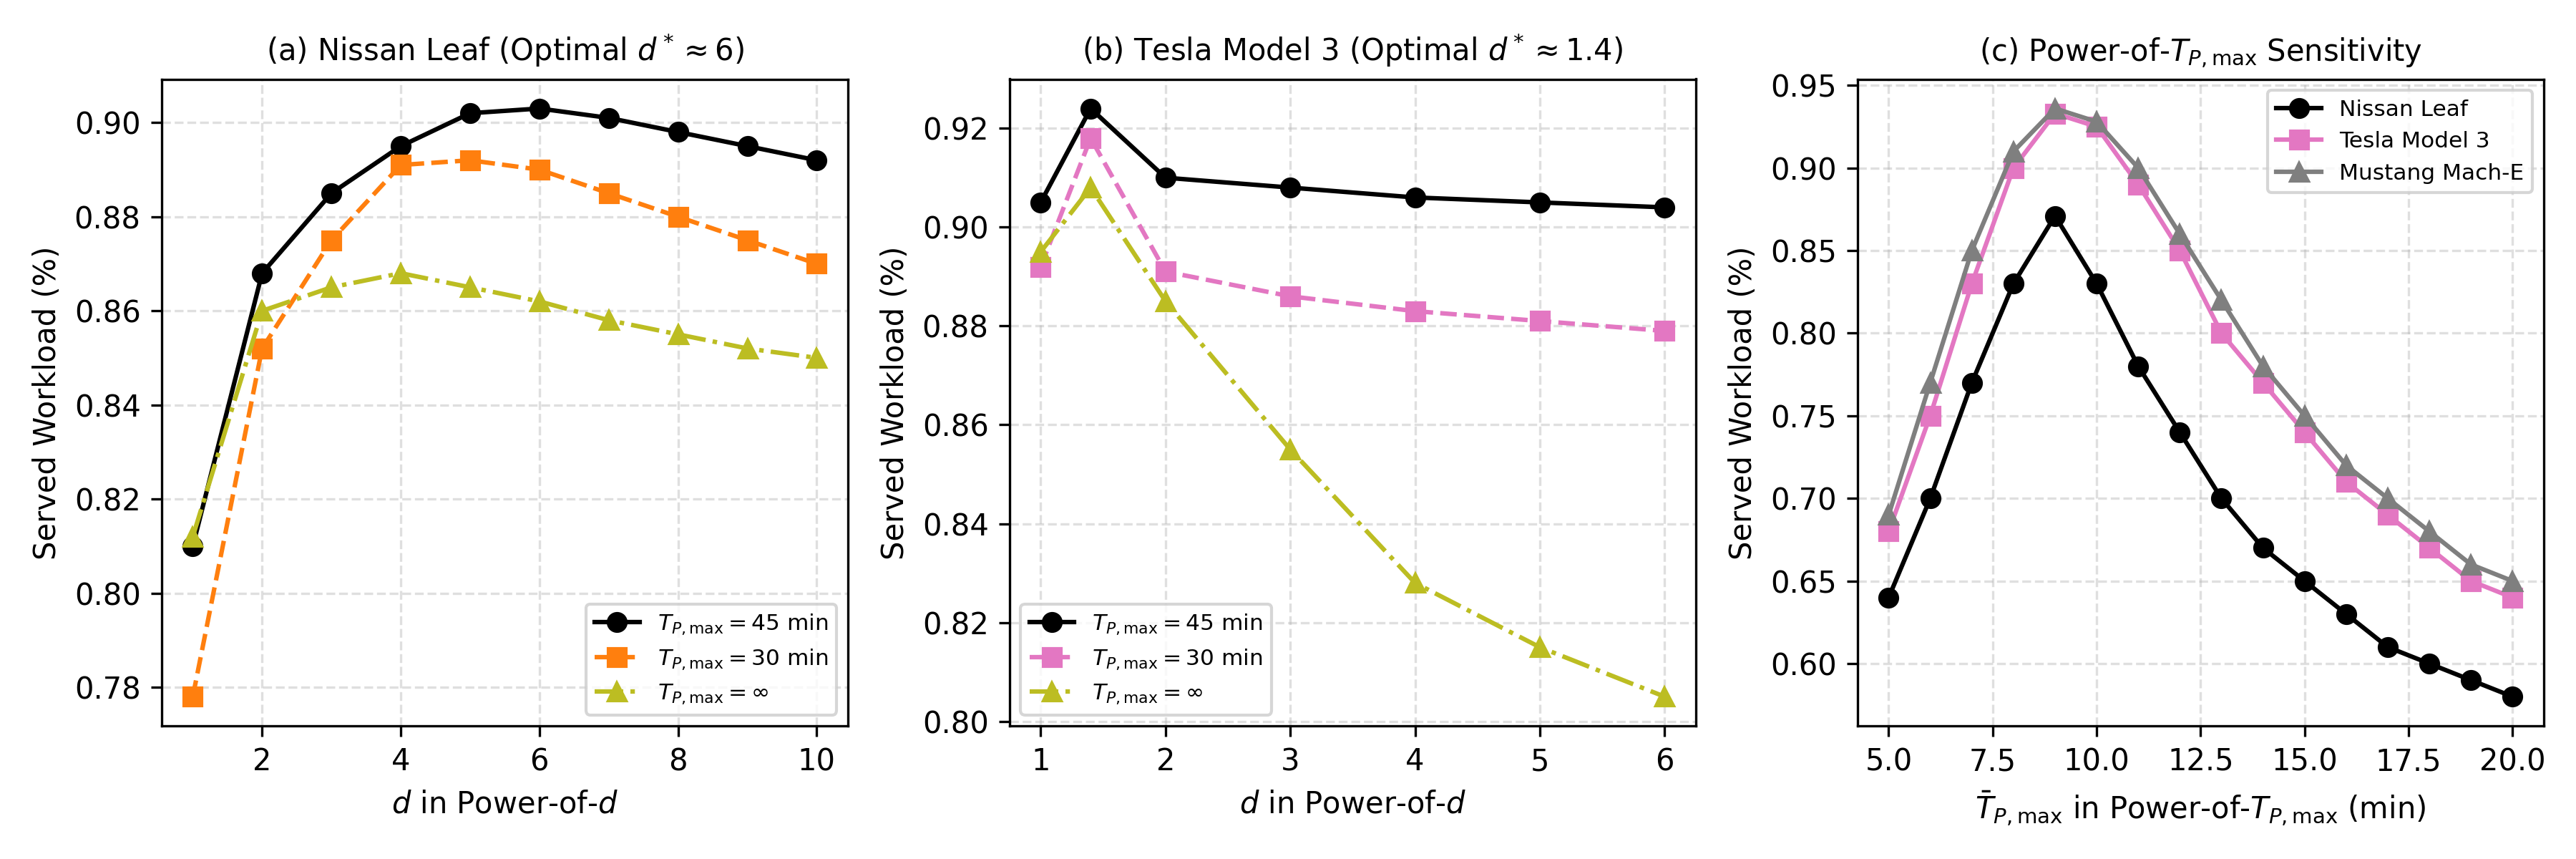
图 7:不同车型下服务载荷率随 Power-of-d 抽样数 $d$(左:Nissan,中:Tesla)及时间阈值 $\bar{T}_{P,\max}$(右)的非单调变化曲线
【图像深度解析】:
• 负载均衡的倒 U 型最优点:图 (a) 和 (b) 显示,服务载荷率随 呈现先上升后下降的典型倒 U 型。当 (纯最近距离派单)时,因缺乏电量保护导致大量车辆空电,履约率仅约 81%;随着 适度增大,电量均衡效益释放,履约率攀升至 90% 以上;但当 过大时,远距离接驾惩罚超过电量收益,履约率再度下滑。
• 最优 与电池容量的反比关系:短续航 Nissan 的最优参数为 ,而长续航 Tesla 的最优参数收敛至 。这精确印证了理论分析中 的结论:大电池车队天然具备更强的电量容错度,只需较小的抽样数即可锁定高电量近身车辆。
5.8 图 8(Figure 8):CD、CAD 与 Po9 策略下车队状态全天候运行对比
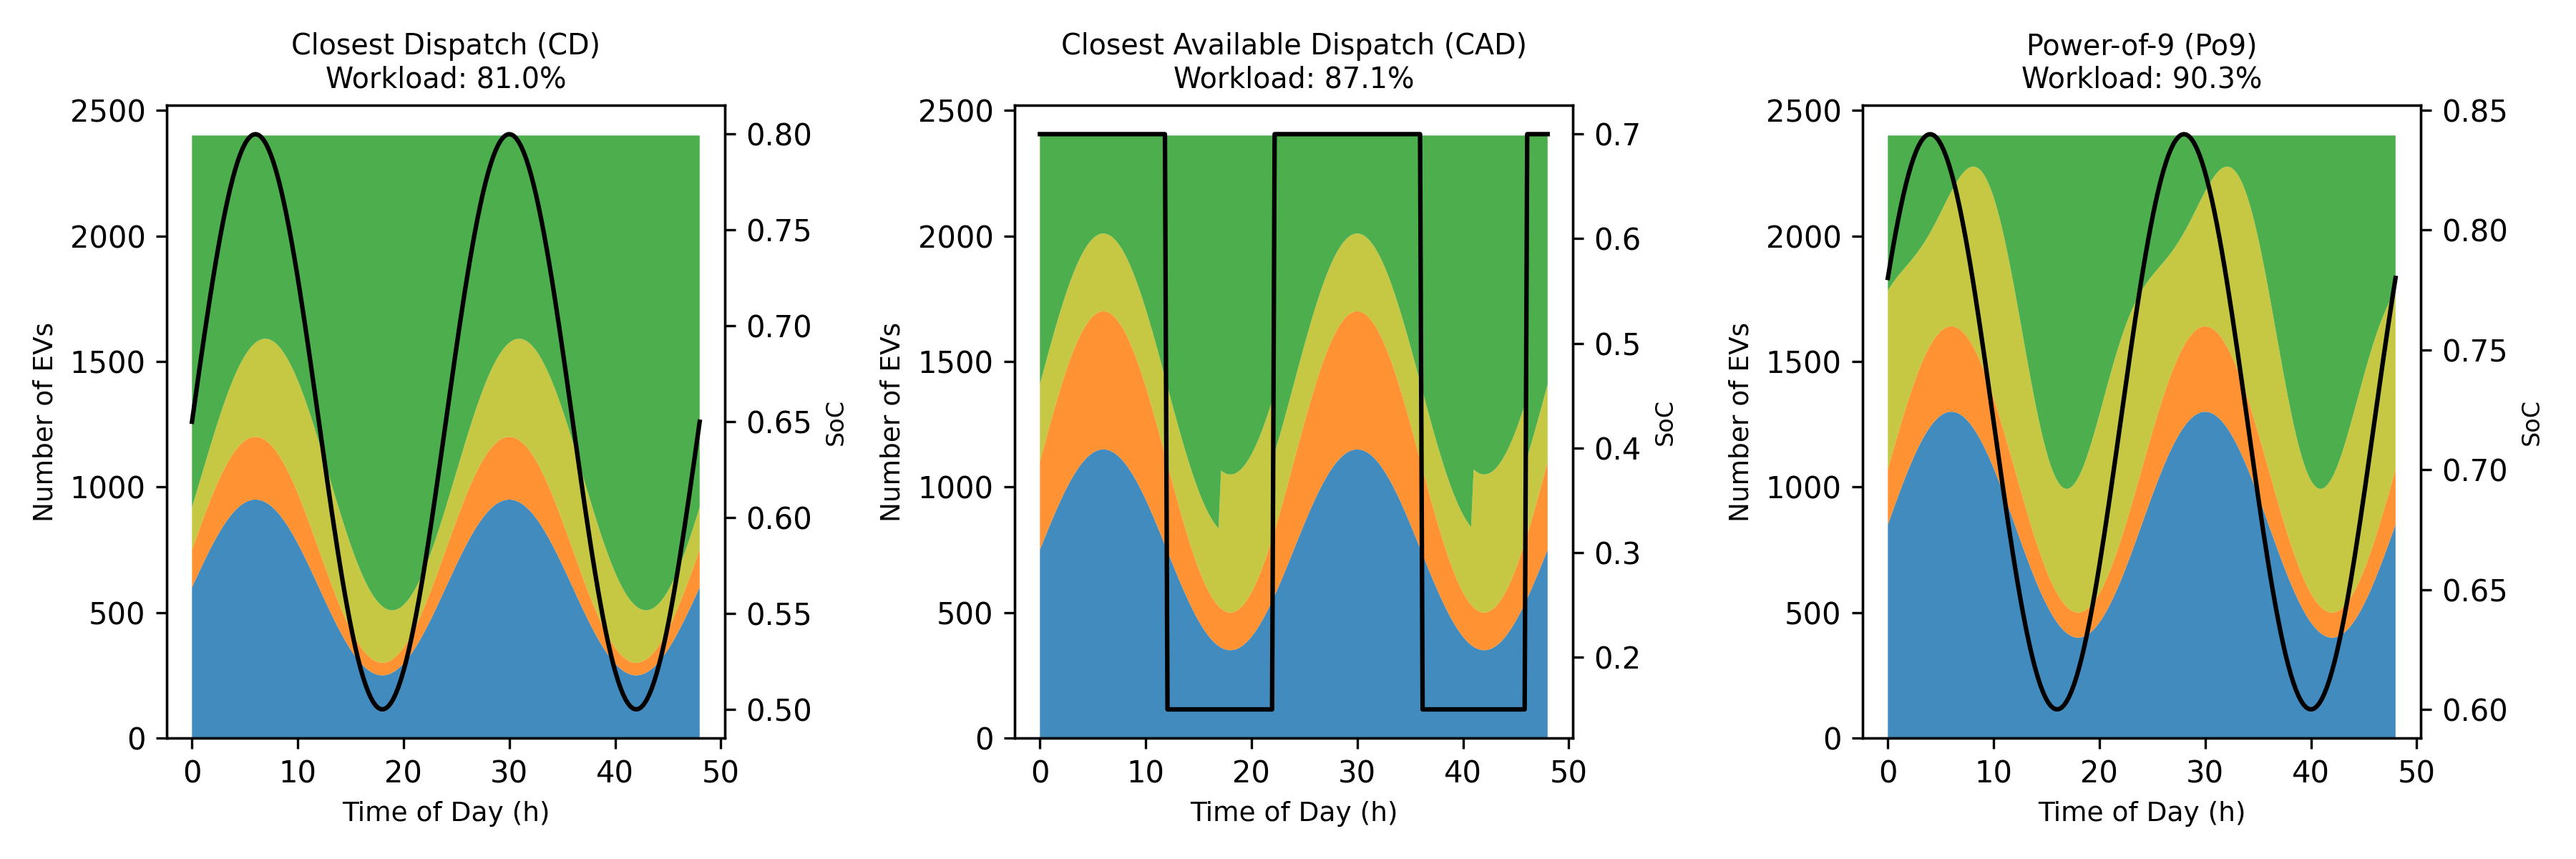
图 8:Nissan Leaf 车队在 CD(左,81.0%)、CAD(中,87.1%)与 Po9(右,90.3%)策略下的全天车队状态堆叠对比
【图像深度解析】:
• CD(左图:最近派单):呈现出极大的“虚假闲置”。由于不考虑电量,大量停泊车辆因电量不足无法接单(绿色闲置面积庞大但无法转化为蓝色载客),导致有效履约率仅 81.0%。
• CAD(中图:最近可用派单):虽然只派有电车,但缺乏前瞻均衡,导致部分车辆被“过度使用”,在傍晚电量耗尽,被迫在晚高峰扎堆去充电站(紫色与黄色面积在 18:00 激增),造成峰期运力严重短缺。
• Po9(右图:Power-of-9 派单):全天呈现出高度和谐的动态平衡。午间充分补电,傍晚电量储备充足,全天载客比例(蓝色面积)持续维持在最高水准,最终实现了 90.3% 的优异服务履约。
六、 全文结论与管理/政策启示
本文建立了空间排队网络中电动汽车车队与充电基础设施联合容量规划的完整理论体系。核心结论与对政府、出行平台及能源部门的管理与政策启示如下:
6.1 出行平台的重资产投资与车队选型启示
1. 破除“长续航大电池焦虑”,构建高性价比车队组合:传统观念认为电动出行必须采购昂贵的高续航车型与建设超高功率快充桩。本文从数理上证明,借助兼顾电量均衡的调度算法(如 Pod),售价仅约 3 万美元、续航 130 英里的经济型电动车(如 Nissan Leaf)配合低成本 Level 2 充电桩,完全能够达到高端长续航车队相同的服务水平。这为无人驾驶与网约车平台的早期重资产扩张节约了数以千万计的初始资本开支(CapEx)。
2. 车桩协同投资规划的“黄金分割点”:平台必须认识到增加充电桩对削减车队规模的边际收益存在物理极限界限()。盲目过度铺设充电桩会导致资本浪费,平台应利用本文给出的闭式标度律方程,结合本地车桩建设成本比,精确计算车桩联合配置的最优平衡点。
6.2 智能派单算法的设计哲学:电量负载均衡与时空重定位
1. 彻底摒弃燃油车时代的纯距离贪婪派单:在全电动车队中,简单的“最近距离派单”会导致灾难性的车队电量极化与局部搁浅。现代派单引擎必须升级为具备“时空距离-荷电状态”双重感知能力的负载均衡算法(如 Power-of-),在微观上动态保护低电量车辆,在宏观上维持车队 SoC 的高位均匀分布。
2. 利用回桩行为实现无成本空间重定位:车辆送客后自动寻找充电桩的过程,天然充当了车队在城市空间中的分散重定位机制。平台可将充电桩网络作为“分布式运力蓄水池”,在平峰期蓄水储能,在高峰期随时开闸放水,形成极具弹性的运力供给网络。
6.3 城市基础设施规划与新型电力系统的协同互动
1. 充电负荷日间平滑对电网的巨大正外部性:传统的“夜间集中充电(CaN)”模式不仅容易在夜间产生新的电网用电尖峰,更会导致车队在日间缺乏抗风险弹性。本文提出的自适应充电机制,天然将充电负荷引导至午间光伏大发期的用电平谷(11:00-15:00),既降低了平台购电成本,又实现了对城市电网削峰填谷的生态友好响应。
2. 市政公共充电网络的密度指引:市政交通规划部门在布设城市公用充电网络时,应基于出行订单到达密度的空间分布,按照 ()的密度法则进行空间拓扑规划,确保充电资源的利用效率最大化。
七、 参考文献
Abouee-Mehrizi H, Baron O, Berman O, Chen D (2021) Adoption of electric vehicles in car sharing market. Production and Operations Management 30(1):190–209.
Akbarpour M, Alimohammadi Y, Li S, Saberi A (2022) The value of excess supply in spatial matching markets. Proceedings of the 23rd ACM Conference on Economics and Computation, 62.
Aksin Z, Armony M, Mehrotra V (2007) The modern call center: A multi-disciplinary perspective on operations management research. Production and Operations Management 16(6):665–688.
Akturk D, Candogan O, Gupta V (2025) Managing resources for shared micromobility: Approximate optimality in large-scale systems. Management Science 71(7):5676–5695.
Avci B, Girotra K, Netessine S (2015) Electric vehicles with a battery switching station: Adoption and environmental impact. Management Science 61(4):772–794.
Bauer GS, Greenblatt JB, Gerke BF (2018) Cost, energy, and environmental impact of automated electric taxi fleets in Manhattan. Environmental Science & Technology 52(8):4920–4928.
Benjaafar S, Wu S, Liu H, Gunnarsson EB (2022) Dimensioning on-demand vehicle sharing systems. Management Science 68(2):1218–1232.
Besbes O, Castro F, Lobel I (2022) Spatial capacity planning. Operations Research 70(2):1271–1291.
Bucklew J, Wise G (1982) Multidimensional asymptotic quantization theory with rth power distortion measures. IEEE Transactions on Information Theory 28(2):239–247.
Daganzo CF, Smilowitz KR (2004) Bounds and approximations for the transportation problem of linear programming and other scalable network problems. Transportation Science 38(3):343–356.
Deng Y, Gupta A, Shroff NB (2022) Fleet sizing and charger allocation in electric vehicle sharing systems. IFAC Journal of Systems and Control 22:100210.
Gan L, Topcu U, Low SH (2012) Optimal decentralized protocol for electric vehicle charging. IEEE Transactions on Power Systems 28(2):940–951.
Gans N, Koole G, Mandelbaum A (2003) Telephone call centers: Tutorial, review, and research prospects. Manufacturing & Service Operations Management 5(2):79–141.
García-Villalobos J, Zamora I, San Martín JI, Asensio FJ, Aperribay V (2014) Plug-in electric vehicles in electric distribution networks: A review of smart charging approaches. Renewable and Sustainable Energy Reviews 38:717–731.
Halfin S, Whitt W (1981) Heavy-traffic limits for queues with many exponential servers. Operations Research 29(3):567–588.
He L, Ma G, Qi W, Wang X (2021) Charging an electric vehicle-sharing fleet. Manufacturing & Service Operations Management 23(2):471–487.
Kaps C, Netessine S (2025) Residential battery storage—reshaping the way we do electricity. Operations Research, ePub ahead of print, https://doi.org/10.1287/opre.2024.1104.
Kaps C, Marinesi S, Netessine S (2023) When should the off-grid sun shine at night? Optimum renewable generation and energy storage investments. Management Science 69(12):7633–7650.
Lim MK, Mak HY, Shen ZJM (2017) Agility and proximity considerations in supply chain design. Management Science 63(4):1026–1041.
Liu X, Ying L (2020) Steady-state analysis of load-balancing algorithms in the sub-Halfin–Whitt regime. Journal of Applied Probability 57(2):578–596.
Liu X, Gong K, Ying L (2024) Large-system insensitivity of zero-waiting load balancing algorithms. Stochastic Systems 14(2):191–228.
Mak HY, Rong Y, Shen ZJM (2013) Infrastructure planning for electric vehicles with battery swapping. Management Science 59(7):1557–1575.
Mitzenmacher M (2001) The power of two choices in randomized load balancing. IEEE Transactions on Parallel and Distributed Systems 12(10):1094–1104.
Paganini F, Espíndola E, Marvid D, Ferragut A (2022) Optimization of spatial infrastructure for EV charging. 2022 IEEE 61st Conference on Decision and Control (CDC), 5035–5041.
Qi W, Zhang Y, Zhang N (2023) Scaling up electric-vehicle battery swapping services in cities: A joint location and repairable-inventory model. Management Science 69(11):6855–6875.
Reed J (2009) The G/GI/N queue in the Halfin–Whitt regime. Annals of Applied Probability 19(6):2211–2269.
Varma SM, Castro F, Maguluri ST (2025) Power-of-d choices load balancing in the sub-Halfin Whitt regime. Stochastic Systems, ePub ahead of print, https://doi.org/10.1287/stsy.2024.0063.
Varma SM, Castro F, Maguluri ST (2026) Electric vehicle fleet and charging infrastructure planning. Management Science 72(8):7193–7210. https://doi.org/10.1287/mnsc.2024.08524.
Vvedenskaya ND, Dobrushin RL, Karpelevich FI (1996) Queueing system with selection of the shortest of two queues: An asymptotic approach. Problemy Peredachi Informatsii 32(1):20–34.
Wang G, Zhang H, Zhang J (2024) On-demand ride-matching in a spatial model with abandonment and cancellation. Operations Research 72(3):1278–1297.
Wu OQ, Yücel Ş, Zhou Y (2022) Smart charging of electric vehicles: An innovative business model for utility firms. Manufacturing & Service Operations Management 24(5):2481–2499.
Yang J, Levin MW, Hu L, Li H, Jiang Y (2023) Fleet sizing and charging infrastructure design for electric autonomous mobility-on-demand systems with endogenous congestion and limited link space. Transportation Research Part C: Emerging Technologies 152:104172.
Zhang Y, Lu M, Shen S (2021) On the values of vehicle-to-grid electricity selling in electric vehicle sharing. Manufacturing & Service Operations Management 23(2):488–507.